
ChordEdit: One-Step Low-Energy Transport for Image Editing
ChordEdit chỉnh sửa ảnh theo văn bản chỉ trong một bước cho các mô hình sinh ảnh một bước, không cần huấn luyện hay inversion, bằng trường điều khiển năng lượng thấp suy ra từ vận chuyển tối ưu động. Trên PIE-bench bản đầy đủ chạy 0,38 giây.
Các mô hình sinh ảnh một bước rất nhanh, nhưng chỉnh sửa theo prompt dễ làm méo vật thể và hỏng nền. ChordEdit làm mượt tín hiệu chỉnh sửa theo góc nhìn vận chuyển tối ưu để một bước lớn trở nên an toàn. Bài viết đọc phương pháp, các con số đã đối chiếu với bài báo, và những gì bài báo có và không khẳng định.
Tổng quan
ChordEdit đổi một bức ảnh theo mô tả bằng chữ (ví dụ biến chú chó thành sư tử) chỉ trong một phép tính nhanh, nên gần như tức thì. Các mô hình sinh ảnh nhanh thường hỏng khi chỉnh sửa kiểu này: con vật méo mó và nền vỡ vụn. ChordEdit khắc phục bằng cách lấy trung bình hai ý kiến gần nhau của mô hình thay vì tin vào một ý kiến chập chờn. Theo trang Best Papers chính thức của CVPR 2026, bài báo nhận Best Student Paper Honorable Mention. Đó là sự thật chính thức; phần bình luận xung quanh là góc nhìn của EyeCode.
ChordEdit chỉnh sửa ảnh theo prompt bằng mô hình sinh ảnh một bước như SD-Turbo, InstaFlow hay SwiftBrush-v2. Phương pháp không cần huấn luyện và không cần inversion (bước đưa ảnh thật ngược về nhiễu). Đầu vào: ảnh nguồn, prompt nguồn và prompt đích. Đầu ra: ảnh đã chỉnh sửa.
Các tác giả nêu bốn đóng góp: góc nhìn vận chuyển tối ưu động cho bài toán chỉnh sửa; Chord Control Field, một tín hiệu chỉnh sửa được làm mượt đủ ổn định để đi một bước lớn; một bước tinh chỉnh proximal tùy chọn; và thực nghiệm cùng ablation trên PIE-bench. Điều này quan trọng vì chỉnh sửa tương tác cần vừa nhanh vừa ổn định.
Lu, Chen, Guo, Li, Wang và Shi (Guangdong University of Technology, Huizhou University, Shenzhen University, Peking University; Yang Shi là tác giả liên hệ) đề xuất một bộ ước lượng trường điều khiển cho chỉnh sửa không huấn luyện, không inversion, chạy được trên mô hình một bước thuộc cả họ dự đoán nhiễu (SD-Turbo) lẫn họ vận tốc (InstaFlow). Bài báo trình bày công thức vận chuyển tối ưu động (Benamou-Brenier), một bộ ước lượng dạng đóng trên cửa sổ thời gian được rút gọn thành phép trộn hai điểm có tính nhân quả, cùng lý thuyết về co năng lượng, sai số Euler và bias-variance (phụ lục B đến E).
Về ghi nhận: mức Honorable Mention dành cho sinh viên lấy từ trang Best Papers của CVPR 2026. Trang dự án, repository và video bài nói còn gắn nhãn Oral cho bài báo; chúng tôi chỉ trích dẫn đó như thông tin do tác giả đăng.
Định vị: bảng so sánh trộn các phương pháp xây trên những mô hình nền khác nhau (SD3, SDXL-Turbo, SD1.4, PeRFlow-SD1.5, SwiftBrush-v2), nên mô hình nền và quy tắc chỉnh sửa bị lẫn vào nhau. Các tác giả có nêu điều này và bổ sung so sánh cùng nền với SwiftEdit trên SwiftBrush-v2, cùng so sánh naive với Chord trên ba mô hình nền.
Bài toán nghiên cứu
Các mô hình một bước rất nhanh, nhưng khi được yêu cầu chỉnh ảnh thì hay làm méo vật thể và phá nền. Hãy hình dung băng qua con đường gồ ghề bằng một sải chân khổng lồ thay vì nhiều bước nhỏ: mỗi sai lệch nhỏ cộng dồn lại và bạn ngã.
Các trình chỉnh sửa không huấn luyện, không inversion như FlowEdit và InfEdit tạo trường chỉnh sửa bằng cách lấy dự đoán của mô hình dưới prompt đích trừ đi dự đoán dưới prompt nguồn. Qua nhiều bước, cách này ổn định. Khi ép vào một bước, bài báo ghi nhận hai lỗi (Hình 3): vật thể được chỉnh bị méo, còn nền và các cấu trúc xung quanh vỡ vụn.
Lý giải của tác giả: các mô hình một bước đã chưng cất phản ứng rất phi tuyến với điều kiện văn bản, nên hiệu của hai dự đoán lớn và phân kỳ là một trường thất thường, năng lượng cao, và một bước tích phân lớn làm sai số cộng dồn. Phương án một bước khác là SwiftEdit tránh vấn đề bằng cách huấn luyện một mạng inversion riêng, đánh đổi tính không huấn luyện và độc lập mô hình.
Phát biểu bài toán. Thời gian t thuộc [0,1], với t=1 là đầu nguồn và t=0 là đầu đích. Mô hình sinh ảnh định nghĩa một dòng chảy với drift v(x,t,c). Chỉnh sửa là đưa x_src (mẫu dưới prompt nguồn) về x_tar (dưới prompt đích); điều khiển lý tưởng là phần dư Δv = v(x,t,c_tar) - v(x,t,c_src).
Vì không có trạng thái tại t tùy ý, các tác giả cố định điểm neo là latent nguồn sạch và truy vấn mô hình tại một proxy nhiễu lấy từ nhân nhiễu thuận. Trường quan sát được là R(x_τ,t) = E[B_t ΔQ(z,t)], trong đó Q là đầu ra mô hình và B_t là ánh xạ tuyến tính chỉ phụ thuộc thời gian về đơn vị vận tốc. Trường lý tưởng u_t là nghiệm cực tiểu năng lượng động học Benamou-Brenier dưới ràng buộc liên tục; nó không quan sát được. Bài báo mô hình hóa R là u_t cộng nhiễu kỳ vọng bằng không, nên lựa chọn naive u = R là ước lượng nhiễu, năng lượng cao.
Các hướng trước đó (phụ lục A): không huấn luyện có inversion (PnP, null-text và negative-prompt inversion, ProxEdit), không huấn luyện không inversion (FlowEdit, InfEdit, ổn định nhờ lấy trung bình nhiều bước), tăng tốc vài bước (TurboEdit, InstantEdit, 4 đến 8 bước) và chỉnh sửa một bước có huấn luyện (SwiftEdit; COTFlow, theo phụ lục chỉ giới hạn ở độ phân giải 64x64).
Ý tưởng chính
Thay vì tin vào một lần đo hướng chỉnh sửa, ChordEdit hỏi mô hình tại hai thời điểm gần nhau rồi lấy trung bình có trọng số. Hãy nghĩ đến việc ước lượng độ dốc bằng dây cung nối hai điểm trên đường cong thay vì tiếp tuyến rung lắc tại một điểm: kết quả ổn định hơn.
Ý tưởng cốt lõi là Chord Control Field. Lấy trường chỉnh sửa naive tại hai thời điểm t-δ và t, rồi trộn với trọng số t/(t+δ) cho điểm sớm và δ/(t+δ) cho điểm muộn. Đây là làm mượt theo thời gian: giảm năng lượng và phương sai của trường, nên một bước lớn dọc theo nó an toàn hơn.
Ví dụ nhỏ: với t=0,90 và δ=0,15, các trọng số xấp xỉ 0,857 và 0,143. Với δ=0 phép trộn chính là trường naive. Cái tên đến từ việc thay đường cong lồi lõm bằng dây cung nối hai điểm của nó. Hai truy vấn nằm gọn trong một batch, nên bước vận chuyển vẫn chỉ tốn một lần chạy mạng.
Suy dẫn. Trên cửa sổ [t-δ,t], bộ ước lượng là nghiệm cực tiểu của hàm thay thế lồi chặt Φ(u) = t‖u - û_{t-δ}‖² + ∫‖u - R(ξ)‖² dξ: một tiên nghiệm năng lượng đệ quy quanh ước lượng trước đó cộng với độ khớp với các phép đo mới. Nghiệm chính xác là $u^\star = \frac{t}{t+\delta}\hat u_{t-\delta} + \frac{1}{t+\delta}\int R\,d\xi$. Hai xấp xỉ nhân quả bậc nhất ($\hat u_{t-\delta}\approx R(t-\delta)$, $\int R\approx \delta R(t)$) cho trường thực dụng $\hat u_t = (tR(t-\delta)+\delta R(t))/(t+\delta)$, tức làm mượt bằng nhân một phía có tính nhân quả.
Đảm bảo lý thuyết (phụ lục D, E). Là tổ hợp lồi, nó co theo L2 nhờ bất đẳng thức Jensen, và chuẩn sup của trường, đạo hàm theo thời gian và gradient không gian không tăng; vì vậy đại lượng nhất quán Euler C(u) không vượt quá của trường naive, siết chặt cận sai số toàn cục O(h) cho trường hợp một bước. Với nhân nhân quả không âm, moment bậc nhất dương nên bias là O(δ); băng thông tối ưu kinh điển ở phụ lục, cỡ lũy thừa một phần năm của tỷ số nhiễu trên độ cong, được suy ra cho nhân đối xứng bậc hai chứ không phải nhân nhân quả đang dùng. Khoảng cách tới điều khiển Benamou-Brenier tối ưu được chặn dưới giả thiết trơn H^1. Giá trị mặc định δ=0,15 đến từ các thí nghiệm quét siêu tham số, không phải từ các công thức này.
Phương pháp
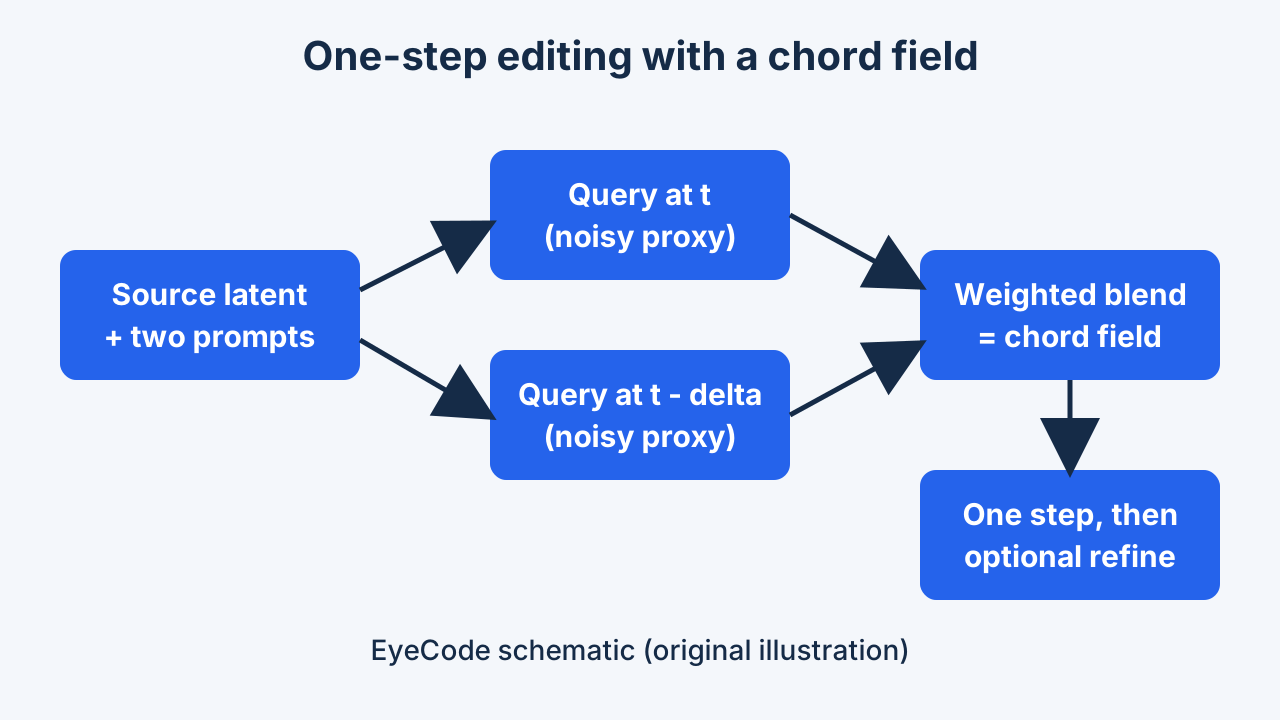
Công thức: giữ ảnh gốc, thêm chút nhiễu, hỏi mô hình hai lần ở hai thời điểm gần nhau (một lần với prompt nguồn, một lần với prompt đích), trộn các câu trả lời thành một hướng chỉnh sửa, đi một bước theo hướng đó, rồi tùy chọn tinh chỉnh thêm một lần để ý nghĩa mới hiện rõ hơn.
Đầu vào là latent của ảnh nguồn (trong không gian latent VAE), prompt nguồn và prompt đích. Điểm neo là latent nguồn sạch, nên không cần inversion. Với một mẫu nhiễu (n=1), mô hình được truy vấn tại t=0,90 và t-δ=0,75 dưới cả hai prompt. Hiệu giữa hai prompt được đổi về đơn vị vận tốc bằng một ánh xạ tuyến tính chỉ phụ thuộc thời gian, nhờ đó các mô hình dự đoán nhiễu (SD-Turbo) và mô hình vận tốc (InstaFlow) dùng chung một khuôn.
Hai kết quả được trộn thành trường chord û, và bước vận chuyển là x_pred = x_src + λû với λ=1. Mọi đại lượng trung gian tính trong một batch, nên được tính là 1 NFE (số lần chạy mạng). Bước tinh chỉnh proximal tùy chọn là thêm một lượt forward chỉ với prompt đích tại t_c=0,30, dùng dự đoán x0 của mô hình với một mẫu nhiễu cố định. Có bước này thì NFE=2, không có thì NFE=1. Các tác giả chạy mọi thí nghiệm trên một GPU NVIDIA Titan 24 GB.
Tham số hóa. Với mô hình dự đoán nhiễu, B_t nhân với một hệ số phụ thuộc lịch nhiễu, tổng quát là σ̇ - (α̇/α)σ, rút gọn thành -α̇/(ασ) dưới lịch variance-preserving; với mô hình vận tốc, B_t là ánh xạ đồng nhất. Các đầu x0, v, score và consistency cũng vừa khuôn này (phụ lục C). Ánh xạ chia cho α(t) nên các truy vấn tránh xa t gần 1; đạo hàm dùng sai phân hữu hạn bậc nhất.
Mặc định của bản NFE=2: n=1, t=0,90, δ=0,15, λ=1,00, t_c=0,30. Các tác giả mô tả δ cân bằng giữa ổn định và độ mạnh ngữ nghĩa, t và λ điều khiển cường độ ngữ nghĩa của bước vận chuyển, còn t_c khuếch đại chỉnh sửa cuối. Các số đo năng lượng được tính trước bước proximal, vốn không thuộc phần vận chuyển. Biến thể nhiều nhiễu (Thuật toán 2) lấy trung bình các trường chord theo từng mẫu; bài báo giữ n=1 cho mọi benchmark. Bài báo nói mã nguồn nằm trong tài liệu bổ sung, và có repository công khai.
Thực nghiệm & kết quả
| Method (base model) | PSNR | MSE | LPIPS | CLIP-Edited | NFE | Runtime (s) | VRAM (MiB) |
|---|---|---|---|---|---|---|---|
| Direct Inversion + MasaCtrl | 21.78 | 7.99 | 87.38 | 21.38 | 100 | 79.10 | 12272 |
| Direct Inversion + PnP | 21.43 | 8.10 | 106.26 | 22.63 | 100 | 28.03 | 9262 |
| FlowEdit (SD3) | 22.17 | 7.69 | 104.81 | 23.69 | 33 | 7.22 | 17140 |
| TurboEdit (SDXL-Turbo) | 21.44 | 9.49 | 108.60 | 21.79 | 4 | 2.69 | 13826 |
| InfEdit (SD1.4) | 24.14 | 6.82 | 55.69 | 21.88 | 4 | 1.41 | 6502 |
| InstantEdit (PeRFlow-SD1.5) | 23.80 | 4.21 | 60.92 | 21.82 | 8 | 1.30 | 16270 |
| SwiftEdit (SwiftBrush-v2) | 21.71 | 8.22 | 91.22 | 21.85 | 2 | 0.54 | 15060 |
| ChordEdit (SwiftBrush-v2) | 22.04 | 7.13 | 111.22 | 22.58 | 2 | 0.38 | 6988 |
| ChordEdit w/o prox (SD-Turbo) | 23.89 | 5.05 | 88.36 | 21.87 | 1 | 0.20 | 6988 |
| ChordEdit (SD-Turbo) | 22.20 | 6.84 | 128.25 | 22.96 | 2 | 0.38 | 6988 |
| Backbone | Field | PSNR | MSE | LPIPS | CLIP-Edited |
|---|---|---|---|---|---|
| InstaFlow (with prox) | Naive (δ=0) | 22.05 | 10.45 | 103.33 | 20.19 |
| InstaFlow (with prox) | Chord (δ=0.15) | 23.05 | 5.45 | 53.33 | 21.39 |
| SwiftBrush-v2 (with prox) | Naive (δ=0) | 20.52 | 17.17 | 127.43 | 21.06 |
| SwiftBrush-v2 (with prox) | Chord (δ=0.15) | 22.04 | 7.13 | 111.22 | 22.58 |
| SD-Turbo (with prox) | Naive (δ=0) | 21.38 | 9.73 | 131.30 | 21.96 |
| SD-Turbo (with prox) | Chord (δ=0.15) | 22.20 | 6.84 | 128.25 | 22.96 |
| SD-Turbo (w/o prox) | Naive (δ=0) | 21.89 | 10.84 | 105.27 | 20.83 |
| SD-Turbo (w/o prox) | Chord (δ=0.15) | 23.89 | 5.05 | 88.36 | 21.87 |
| Phương pháp | Khớp ngữ nghĩa (%) | Chất lượng bảo toàn (%) |
|---|---|---|
| ChordEdit | 42.5 | 48.3 |
| FlowEdit | 25.3 | 7.1 |
| InfEdit | 19.6 | 35.4 |
| SwiftEdit | 12.6 | 9.2 |
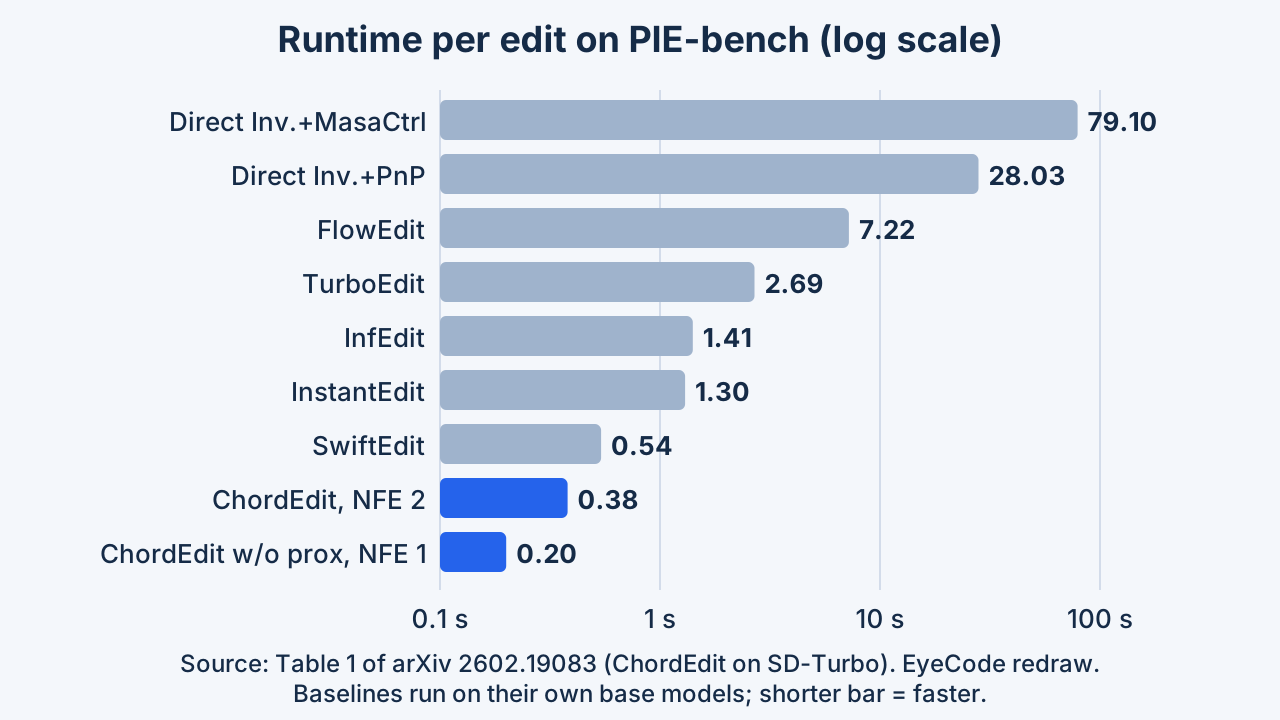
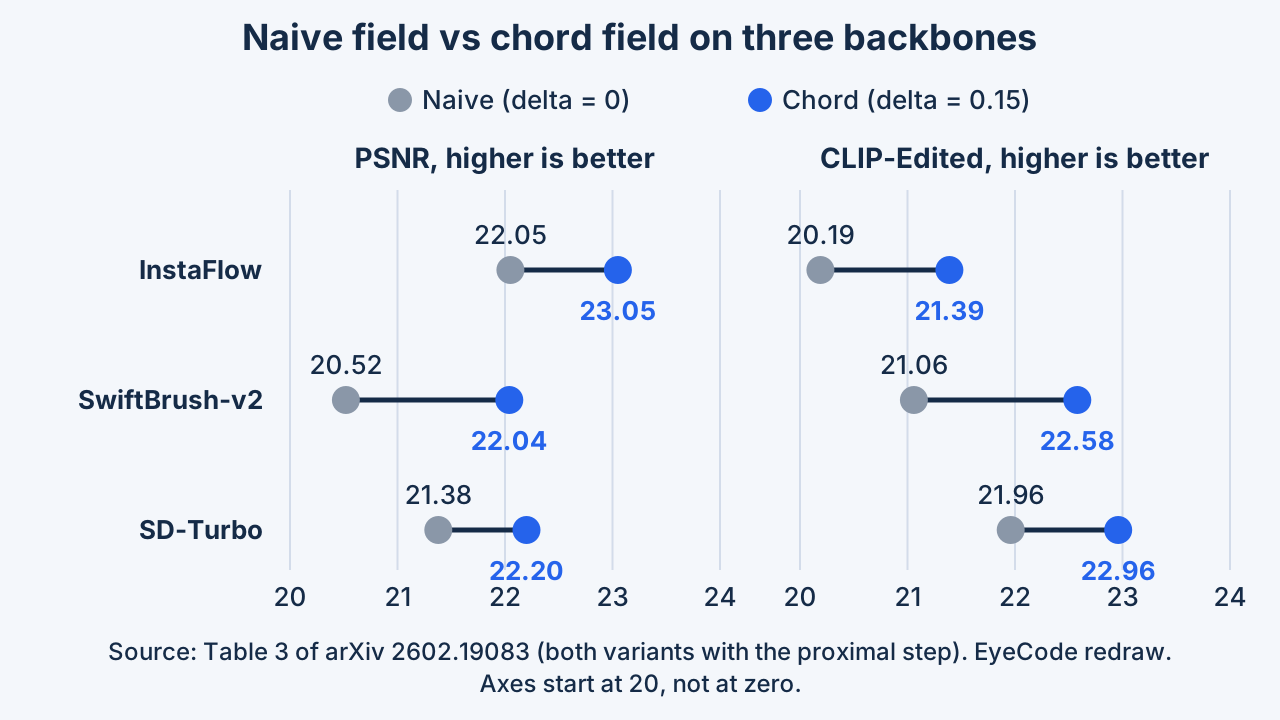
Trên tập kiểm tra PIE-bench, ChordEdit chỉnh một ảnh trong khoảng 0,2 đến 0,4 giây, nhanh hơn FlowEdit khoảng 19 lần, và giữ nền tốt hơn cách naive. Nó không thắng mọi thước đo: có phương pháp giữ nền trung thực hơn và một phương pháp khớp nghĩa mới nhỉnh hơn một chút. Trong khảo sát người dùng của chính tác giả, mọi người chọn nó nhiều nhất.
Quy trình. PIE-bench: 700 ảnh thuộc 10 loại chỉnh sửa, 512x512, có mặt nạ vùng sửa. Độ trung thực nền: PSNR và MSE trên vùng không chỉnh sửa, cùng LPIPS. Ngữ nghĩa: CLIP-Whole và CLIP-Edited. Không phương pháp nào dùng mặt nạ bảo vệ, và mỗi baseline chạy trên mô hình do chính nó chỉ định. Baseline: DDIM và Direct Inversion với MasaCtrl hoặc PnP, FlowEdit, TurboEdit, InfEdit, InstantEdit và SwiftEdit (bảng đầu tiên).
Số liệu chính. ChordEdit SD-Turbo bản đầy đủ mất 0,38 giây, NFE=2, 6988 MiB, CLIP-Edited 22,96; FlowEdit mất 7,22 giây, 17140 MiB, CLIP-Edited 23,69. Biến thể chỉ vận chuyển đạt PSNR 23,89 trong 0,20 giây. Trường Chord vượt trường naive trên InstaFlow, SwiftBrush-v2 và SD-Turbo (bảng thứ hai). Trong khảo sát người dùng, ChordEdit được chọn nhiều nhất về ngữ nghĩa (42,5%) và bảo toàn (48,3%) (bảng thứ ba).
Không đồng đều. InfEdit có PSNR cao hơn (24,14) và LPIPS thấp hơn nhiều (55,69) so với ChordEdit đầy đủ, FlowEdit có CLIP-Edited cao hơn, và InfEdit dùng ít VRAM hơn (6502 MiB).
Đọc Bảng 1 cùng Bảng 4. Bảng 4 là bản không rút gọn: giá trị ChordEdit giống hệt, cộng thêm SSIM, structure distance, các dòng naive và các dòng InstaFlow. Biến thể InstaFlow (NFE=2, 6198 MiB) đạt PSNR 23,05 và LPIPS 53,33, tức vượt LPIPS của InfEdit nhưng không vượt PSNR, với CLIP-Edited 21,39 so với 21,88. Văn bản bài báo nêu nhanh hơn FlowEdit 19 lần (7,22/0,38), hơn 208 lần so với Direct Inversion, ít nhất 3,4 lần so với trình chỉnh sửa vài bước nhanh nhất, và VRAM chưa bằng một nửa SwiftEdit trên cùng mô hình SwiftBrush-v2 (6988 so với 15060 MiB). Trên nền chung đó, LPIPS kém SwiftEdit (111,22 so với 91,22) còn PSNR, MSE và CLIP-Edited tốt hơn.
Ablation. Bỏ làm mượt chord (Bảng 2): không prox, PSNR 21,89 lên 23,89 và CLIP-Edited 20,83 lên 21,87; có prox, PSNR 21,38 lên 22,20 và CLIP-Edited 21,96 lên 22,96. Thêm prox vào trường Chord làm mất 1,69 PSNR và được 1,09 CLIP-Edited. Nhiễu: các Pareto front với n=1 đến 4 gần như trùng nhau và front n=1 vượt trội front naive ngay cả khi naive dùng n=4; qua 20 seed, hệ số biến thiên ở n=1 là 0,20% (CLIP-Edited) và 0,07% (PSNR). Quét ở phụ lục: các chỉ số bảo toàn cải thiện đơn điệu theo δ; CLIP-Edited tăng đến khoảng δ 0,15 đến 0,3 và giảm khi vượt 0,3; t lớn hơn (0,80 đến 1,00), t_c lớn hơn (0,1 đến 0,5) và λ lớn hơn (0,8 đến 2,0) tăng ngữ nghĩa với cái giá là độ trung thực. Đồ thị năng lượng cho thấy năng lượng của trường naive tăng và PSNR sụp đổ khi số bước tiến về 1.
Bằng chứng định tính (Hình 3, 7, 8): trường naive một bước tạo vật thể méo và nền vỡ; ChordEdit bám sát prompt trong khi giữ nền, tránh các lỗi danh tính mà tác giả nêu ở Direct Inversion + PnP. Khảo sát người dùng có 150 người, 30 prompt và bốn phương pháp (ChordEdit, InfEdit, FlowEdit, SwiftEdit), 4.500 phiếu cho mỗi tiêu chí.
Hạn chế
ChordEdit không thắng mọi thước đo. Có phương pháp giữ chi tiết nền tinh hơn, một phương pháp khớp nghĩa đích nhỉnh hơn một chút, và bước tinh chỉnh thêm làm nền thay đổi nhiều hơn một chút.
Do tác giả nêu
Bài báo không có mục hạn chế. Phần kết luận và Phụ lục I thừa nhận rằng chỉnh sửa thời gian thực, nhất quán có thể bị dùng để tạo nội dung đánh lừa, và các chỉnh sửa có thể thừa hưởng, thậm chí khuếch đại, định kiến của mô hình nền đã huấn luyện. Phụ lục cũng ghi nhận δ trên khoảng 0,3 làm mượt quá mức và hạ CLIP, và bước tinh chỉnh mạnh hơn (t_c cao hơn) đổi độ trung thực nền lấy ngữ nghĩa.
Phân tích của EyeCode (diễn giải biên tập)
Từ Bảng 1, ChordEdit không dẫn đầu mọi cột: InfEdit có PSNR, LPIPS và VRAM tốt hơn, còn FlowEdit có CLIP-Edited cao hơn. Với bước proximal trên SD-Turbo, mức cải thiện LPIPS so với naive là nhỏ. Bằng chứng chỉ là một benchmark và kết quả tự chạy của tác giả; phần văn bản chúng tôi đọc không có ca lỗi của chính ChordEdit và không có bản tái lập độc lập.
Do tác giả nêu
Không có mục hạn chế hay phân tích ca lỗi riêng. Phụ lục I nêu ba vấn đề: lạm dụng để tạo phương tiện đánh lừa hoặc độc hại (dễ hơn nhờ chất lượng và khả năng giữ nền), định kiến thừa hưởng và có thể bị khuếch đại từ mô hình nền, và việc một phương pháp không huấn luyện tự nó không sửa được các định kiến đó. Các tác giả đề xuất công cụ phát hiện và nâng cao hiểu biết truyền thông làm biện pháp giảm thiểu. Các thí nghiệm quét siêu tham số ghi nhận làm mượt quá mức khi δ>0,3 và chỉnh sửa quá tay khi tinh chỉnh mạnh.
Phân tích của EyeCode (diễn giải biên tập)
Đánh đổi giữa các chỉ số là có thật: ChordEdit SD-Turbo đầy đủ có LPIPS 128,25, cao nhất (tệ nhất) trong mọi dòng của Bảng 1, và chỉ nhỉnh hơn chút so với bản naive tương ứng (131,30). Khảo sát người dùng so sánh bốn phương pháp và không gồm các baseline nhiều bước chậm hơn. Lý thuyết dựa trên các giả thiết mô hình hóa (phép đo nhiễu không chệch, đồng nhất cục bộ, tiên nghiệm đệ quy) mà bài báo không kiểm chứng, và nhân nhân quả cho bias O(δ) chứ không phải O(δ²). Việc kiểm chứng nằm trên PIE-bench ở 512x512, nên chúng tôi không kết luận gì cho độ phân giải, lĩnh vực hay mô hình nền khác. Chúng tôi không chạy mã nguồn.
Điểm cần nhớ
Làm mượt hướng chỉnh sửa bằng cách hỏi tại hai thời điểm gần nhau giúp một bước lớn trở nên an toàn. Kết quả là chỉnh sửa gần như tức thì, dù vẫn còn đánh đổi giữa giữ nền và đổi nội dung.
Bài học từ bài báo:
- Hiệu naive của hai dự đoán theo prompt là trường năng lượng cao và vỡ khi đi một bước; làm mượt nó theo thời gian là đủ để dùng được bước lớn (Bảng 2 và 3).
- Trường chord là tổ hợp lồi của hai truy vấn, nên giảm năng lượng mà không thêm NFE vì các truy vấn dùng chung một batch.
- Tách vận chuyển khỏi tinh chỉnh cho một núm điều chỉnh: không prox PSNR 23,89, CLIP-Edited 21,87; có prox PSNR 22,20, CLIP-Edited 22,96.
- Đánh giá trình chỉnh sửa theo chất lượng, thời gian chạy và bộ nhớ cùng lúc: không phương pháp nào ở Bảng 1 thắng mọi cột.
Hướng gợi ý (đề xuất của EyeCode, không phải kết luận của bài báo)
- Thử xem làm mượt chord có áp dụng được cho các mô hình nền khác hoặc cho chỉnh sửa video hay không, điều bài báo không nghiên cứu.
Bài học: (1) một trường vận chuyển tối ưu không quan sát được có thể được thay bằng bộ ước lượng nhân quả rẻ với đảm bảo rõ ràng về năng lượng và sai số; (2) Bảng 2 tách riêng vận chuyển và tinh chỉnh, một thiết kế ablation sạch đáng học theo; (3) các núm δ, t, λ và t_c đều có chiều tác động được ghi lại (phụ lục F); (4) hãy báo cáo so sánh naive với phương pháp trên cùng một mô hình nền, như Bảng 3 và 4, trước khi so sánh giữa các mô hình nền; (5) đọc Bảng 4 chứ không chỉ Bảng 1 để thấy chỗ mức cải thiện khiêm tốn (LPIPS khi có prox trên SD-Turbo).
Hướng gợi ý (đề xuất của EyeCode, không phải kết luận của bài báo)
- Báo cáo kết quả theo từng loại chỉnh sửa của PIE-bench cùng các ca lỗi để xác định chỗ chỉnh sửa một bước còn hỏng.
- Thử nhân đối xứng hoặc nhân học được, hay δ thích ứng theo từng chỉnh sửa, và đo đánh đổi bias-variance mà lý thuyết dự đoán.
- Kiểm tra phương pháp trên ảnh thật nằm ngoài PIE-bench.